Linee attive

Ricerca

Il filo comune è l'autonomia di bordo: come un satellite ricava informazione utile da quello che i suoi sensori misurano, come decide da solo, e come lo si dimostra prima del lancio.

01

Navigazione ottica per operazioni di prossimita'

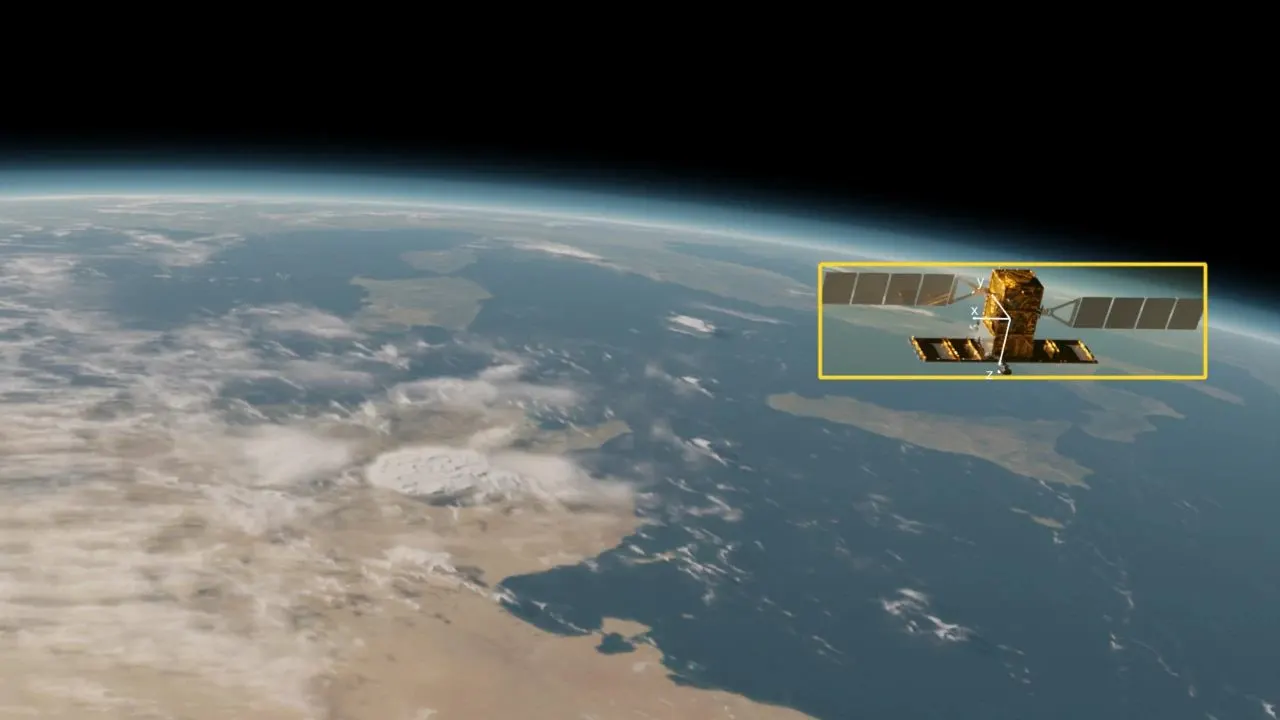
Navigazione monoculare per la rimozione attiva dei detriti e il servizio in orbita, dove serve conoscere con precisione la posa relativa fra inseguitore e bersaglio.

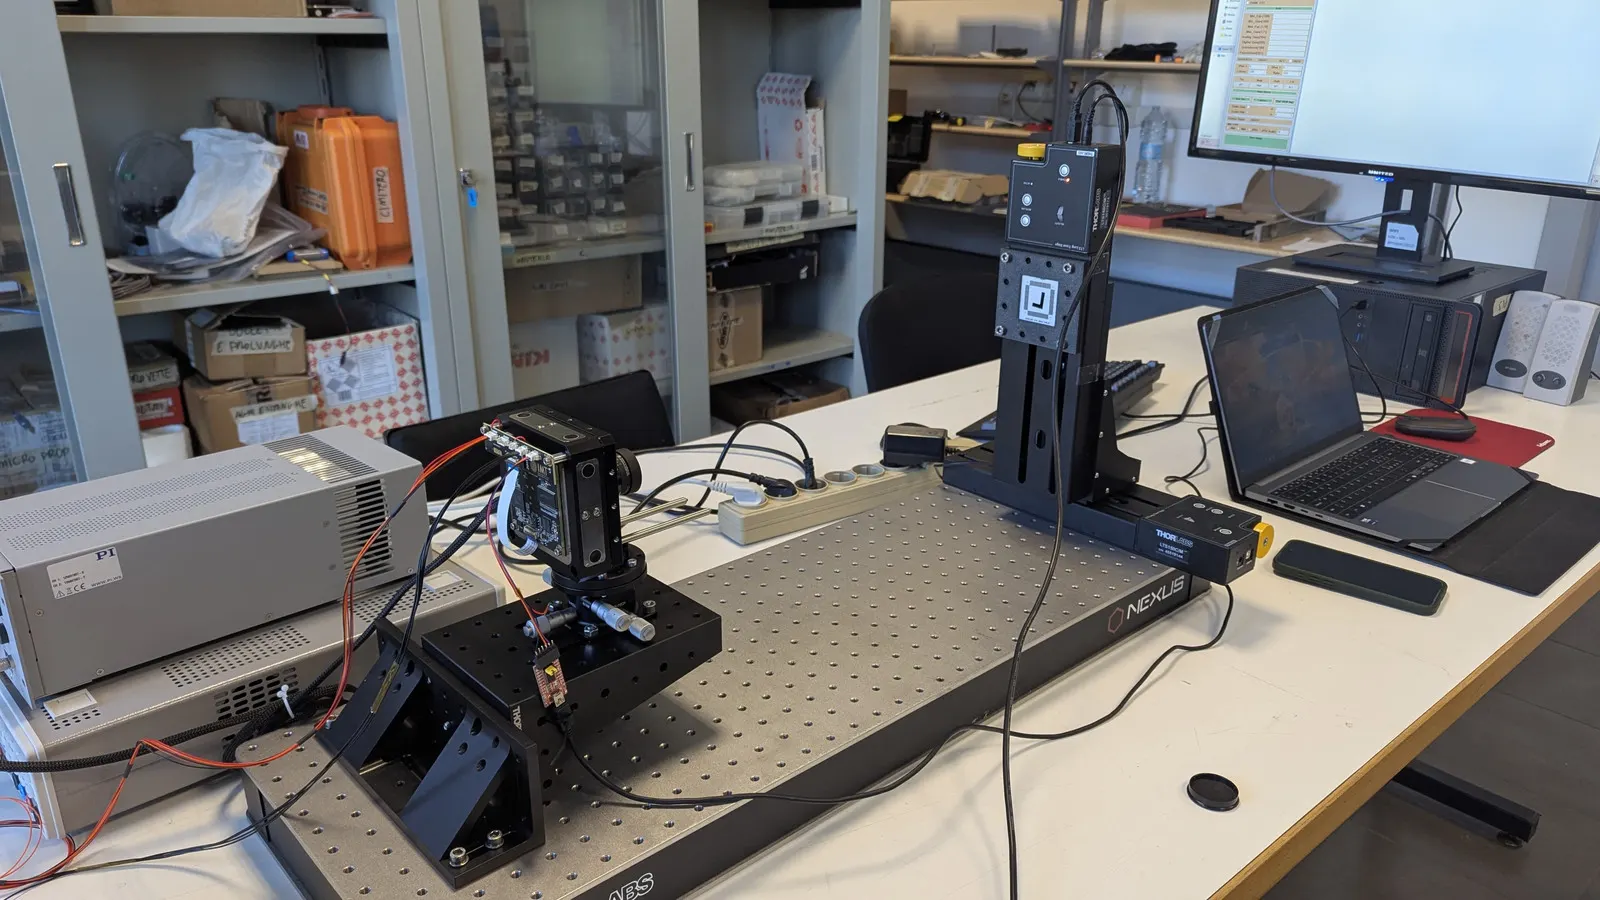
La camera è un sensore attraente per massa, costo e consumo, ma le immagini spaziali sono difficili: illuminazione dura e rumore elevato. Le reti neurali profonde sono promettenti per elaborarle, e restano due ostacoli aperti, il divario fra immagini sintetiche e reali e il costo di calcolo a bordo. Il laboratorio lavora sull'ottimizzazione degli algoritmi per il calcolo embedded e sulla quantificazione dell'incertezza. Nel 2025 è entrato in funzione un banco hardware-in-the-loop con braccio robotico a sette gradi di libertà, simulatore solare e sistema di cattura del movimento OptiTrack, che genera automaticamente immagini reali di prova.
Deep learningRendezvousDomain gapHardware in the loop
Navigazione ottica per operazioni di prossimita'
02

Collision avoidance autonoma

Soluzioni accurate e a basso costo per evitare le collisioni in orbita. Le congiunzioni candidate sono ormai troppe per essere trattate a mano una per una.

Il calcolo della probabilità di collisione e degli indici di rischio serve a ridurre i casi da esaminare a quelli strettamente necessari per mantenere un dato livello di sicurezza. In parallelo il lavoro sulle procedure di mitigazione punta ad automatizzare il processo perché sia più rapido e più accurato, con attenzione all'integrazione nelle infrastrutture esistenti. Progetti: ABACO, con ASI e SpaceDyS, e OB-ASTRA, guidato da Nautilus e finanziato da ASI ed ESA.

Space traffic managementABACOOB-ASTRA
Collision avoidance autonoma
03

Sorveglianza dello spazio

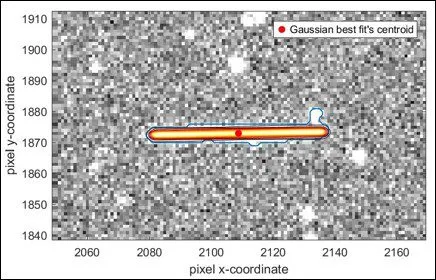
Monitorare, tracciare e caratterizzare gli oggetti in orbita terrestre, con sensori a terra e a bordo, per prevedere ed evitare le collisioni.

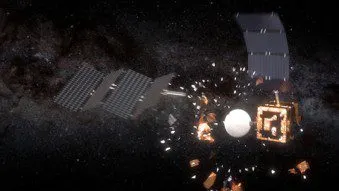
La popolazione di oggetti artificiali in orbita cresce dal 1957, e la parte maggiore sono detriti: satelliti fuori servizio, stadi di lanciatori e frammenti di esplosioni e collisioni. Con le megacostellazioni e i CubeSat il rischio di collisione aumenta, e collisioni non fermate genererebbero altri frammenti fino alla reazione a catena nota come sindrome di Kessler. Il laboratorio contribuisce su tre fronti: sistemi autonomi di collision avoidance di bordo con collegamenti radio intersatellite e sensori ottici, collaborazioni con altri centri di ricerca del settore, e tecnologie di rilevamento nuove come le camere a eventi.

DetritiAstrometriaCamere a eventiBOPAS
Sorveglianza dello spazio
04

Determinazione e controllo d'assetto

Accuratezza e stabilità di puntamento su piattaforme con hardware limitato, verificate a terra prima del volo.

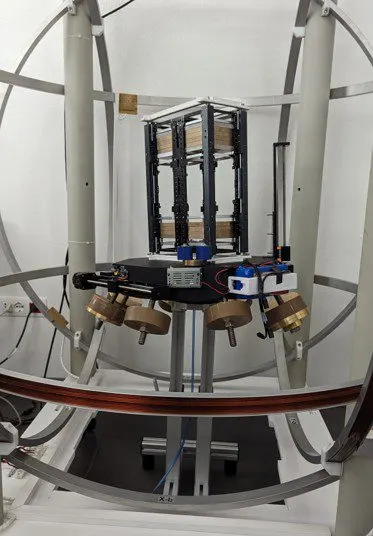
Il sistema di determinazione e controllo d'assetto è un sottosistema critico e una delle prime cause di fallimento di missione. Gli algoritmi per nanosatelliti devono rispettare requisiti stringenti lavorando con hardware limitato, e per garantirne l'affidabilità vanno provati a terra. L'ambiente orbitale è riprodotto sul banco di simulazione costruito in laboratorio, dove gli algoritmi sviluppati vengono validati.

CubeSatAOCSControllo magneticoBilanciamento
Determinazione e controllo d'assetto
05

Guida e controllo d'assetto neurale

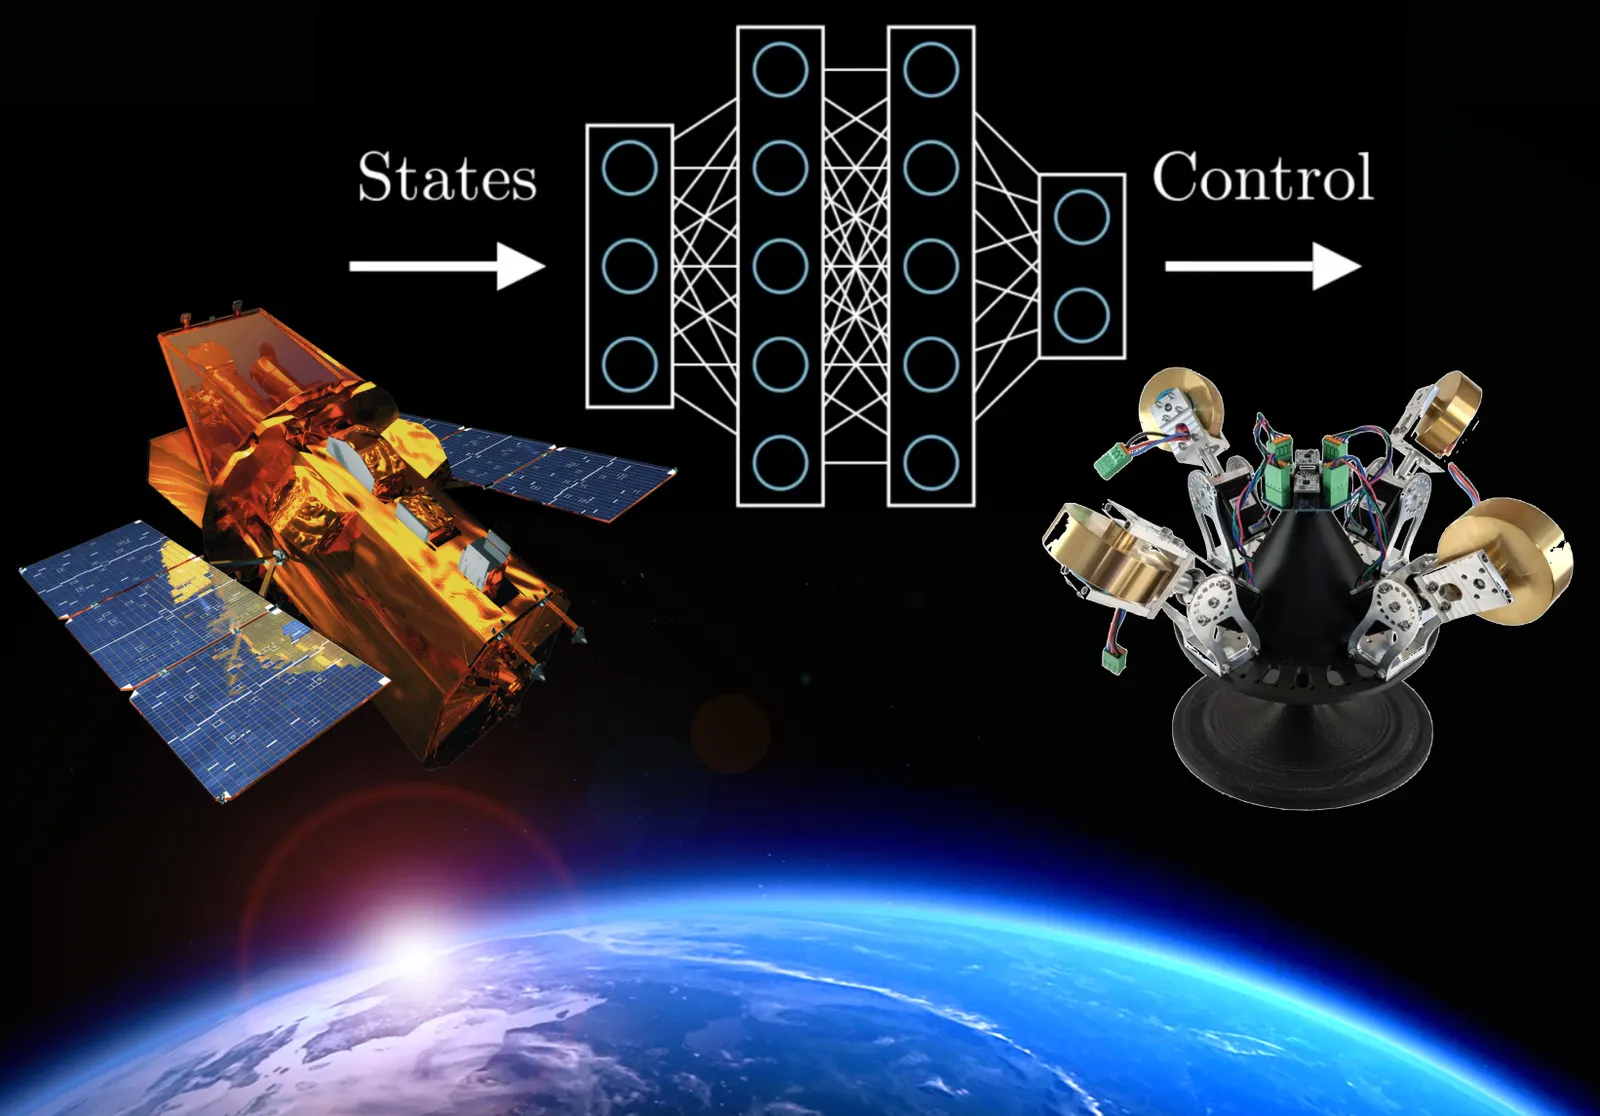
Reti neurali al posto del controllo predittivo per manovre d'assetto agili con giroscopi di controllo a velocità variabile.

Progetto cofinanziato sulla ESA Open Space Innovation Platform, rivolto all'autonomia di missioni future che richiedono manovre d'assetto molto agili. Le ruote di reazione si preferiscono per la loro semplicità, ma i giroscopi di controllo a velocità variabile danno vantaggi netti in agilità, efficienza energetica e gestione delle singolarità. Gli sviluppi recenti mostrano che una rete neurale può approssimare la politica ottima di retroazione anche in condizioni fortemente non lineari, a un costo di calcolo molto minore. Gli algoritmi vengono confrontati con sistemi di controllo consolidati, in simulazione e in prove hardware-in-the-loop alla Attitude Control Air Bearing Facility di ESA-ESTEC.

VSCMGESA OSIPESTECReti neurali
Guida e controllo d'assetto neurale
06

Operazioni satellitari

Tecniche nuove per il controllo di piccoli satelliti, con l'intelligenza artificiale applicata alle operazioni di volo.

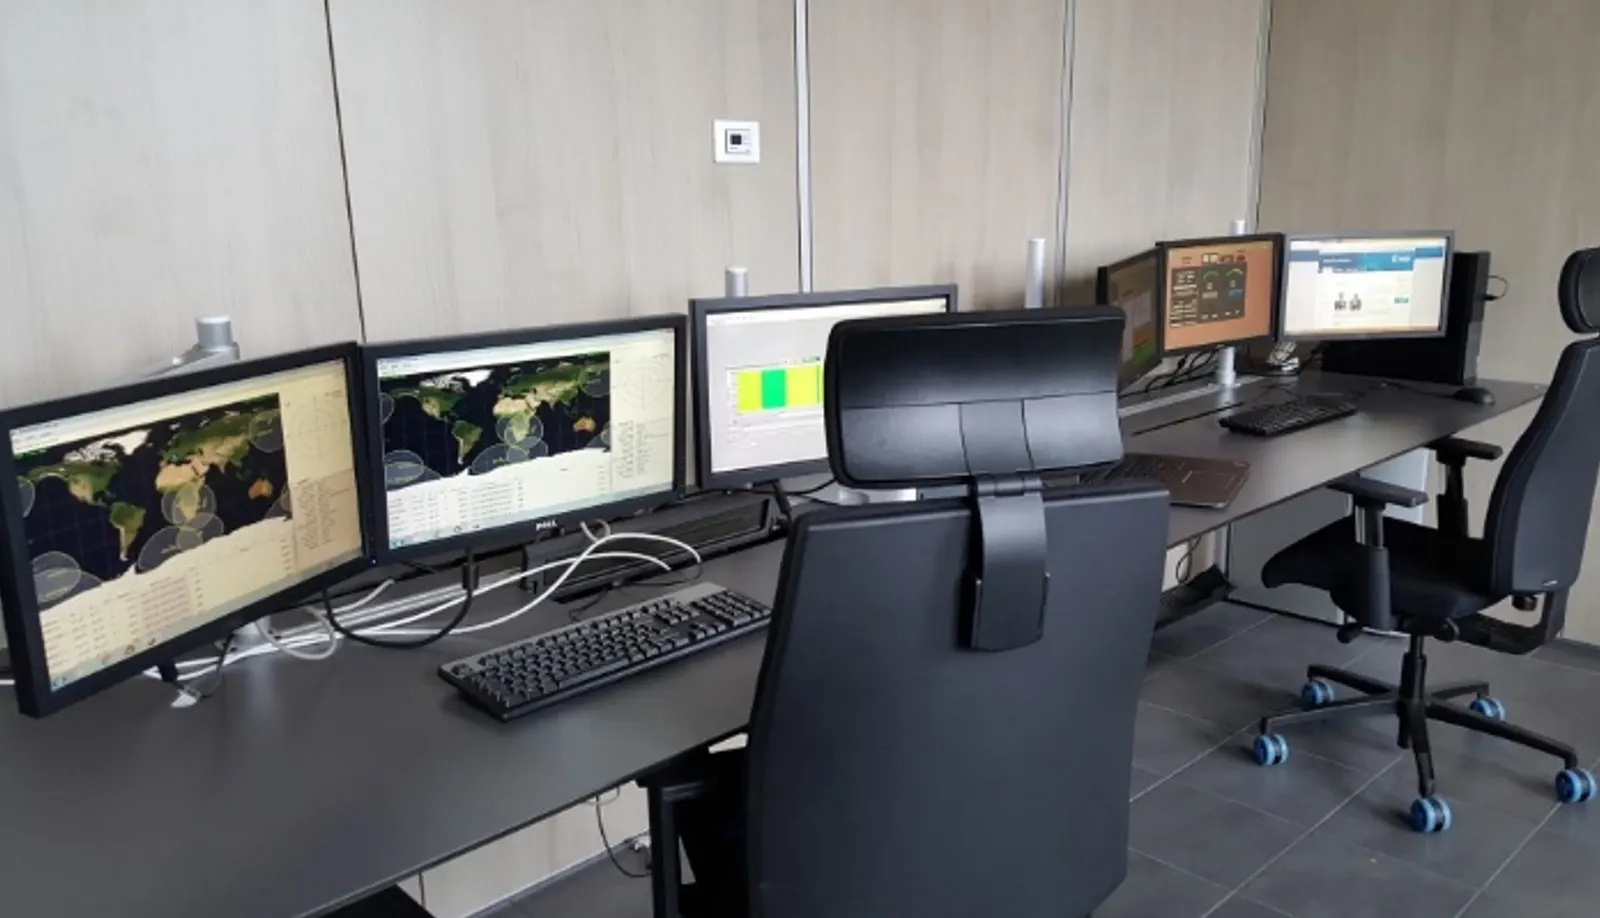
I temi sono la gestione del traffico spaziale, il monitoraggio e il controllo dei satelliti e le operazioni autonome. Dal progetto ESEO il laboratorio dispone di un proprio segmento di terra, dove si fa esperienza diretta e si sperimentano tecniche nuove di conduzione delle operazioni.

Segmento di terraESEOOperazioni autonome
Operazioni satellitari
07

Analisi di missione

Definizione e ottimizzazione di traiettorie e scenari operativi per missioni di piccoli satelliti, dai requisiti ai bilanci tecnici.

Il processo parte dalla formulazione dei requisiti di missione e di sistema e valuta i vincoli di piattaforma fin dalle prime fasi. Le attività comprendono la simulazione delle finestre di osservazione solare, l'analisi dei tempi di contatto con la stazione di terra e la valutazione delle prestazioni dei servizi di comunicazione IoT dallo spazio. Rientrano qui anche i bilanci di potenza, di collegamento, di puntamento e di massa, e le analisi di mitigazione dei detriti, con simulazioni di rientro atmosferico e stime del rischio al suolo. Gli strumenti sono MATLAB, ESA DRAMA e modelli CAD per i vincoli di sistema.

RequisitiBilanci tecniciDRAMARientro
Analisi di missione
08

Errore di puntamento e compensazione del moto d'immagine

Bilanci d'errore di puntamento secondo lo standard ECSS, e stabilizzazione della linea di vista per l'osservazione della Terra da orbita molto bassa.

La compensazione del moto d'immagine trasla il sensore, e non l'ottica, in controfase rispetto al moto apparente della scena. Il moto si può prevedere da un modello analitico di orbita e assetto, oppure misurare da coppie di fotogrammi a bassa esposizione con flusso ottico a correlazione di fase. Un banco dedicato riproduce il moto e misura il guadagno effettivo in nitidezza.

ECSSVLEOOptical flowPiezo
Errore di puntamento e compensazione del moto d'immagine

Da dove veniamo

Competenze costruite sulle missioni AlmaSat-1 ed ESEO, che restano parte del bagaglio del laboratorio.

Navigazione GNSS autonoma

Navigazione GNSS autonoma

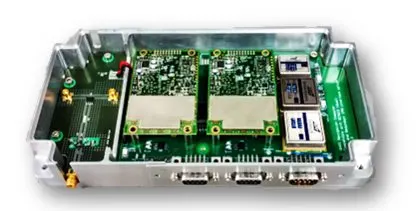
Ricevitori GNSS spaziali a basso costo per la determinazione d'orbita autonoma in tempo reale, sviluppati su FPGA multi costellazione e in doppia frequenza, e validati in volo sul satellite ESEO dell'ESA.

Micropropulsione

Micropropulsione

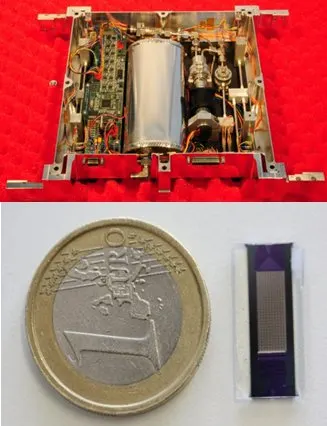
Nata dal sistema a gas freddo di AlmaSat-1 e proseguita su propulsori monopropellente a perossido di idrogeno ad alta concentrazione, che sfruttano la decomposizione catalitica esotermica per colmare il divario di prestazioni fra gas freddo e idrazina. Con SITAEL e Fondazione Bruno Kessler sono stati realizzati prototipi come dispositivi MEMS in silicio, con regione di ingresso, camera di decomposizione e ugello integrati in un solo pezzo. L'ultima serie, provata nell'estate 2019, ha mostrato in alcune configurazioni decomposizione completa del propellente all'uscita dell'ugello.

Operazioni di ESEO
© ESA

Operazioni di ESEO

Conduzione delle operazioni del satellite ESEO dalla stazione di terra di Forlì dopo il lancio del dicembre 2018, con la sala di controllo di missione allestita per l'occasione e tuttora in uso.