Infrastruttura

Facilities

Banchi costruiti in laboratorio per riprodurre a terra le condizioni in cui un sistema dovrà lavorare in orbita, campo magnetico, illuminazione solare e moto relativo, con una misura indipendente della verità di riferimento, e la stazione di terra per le operazioni.

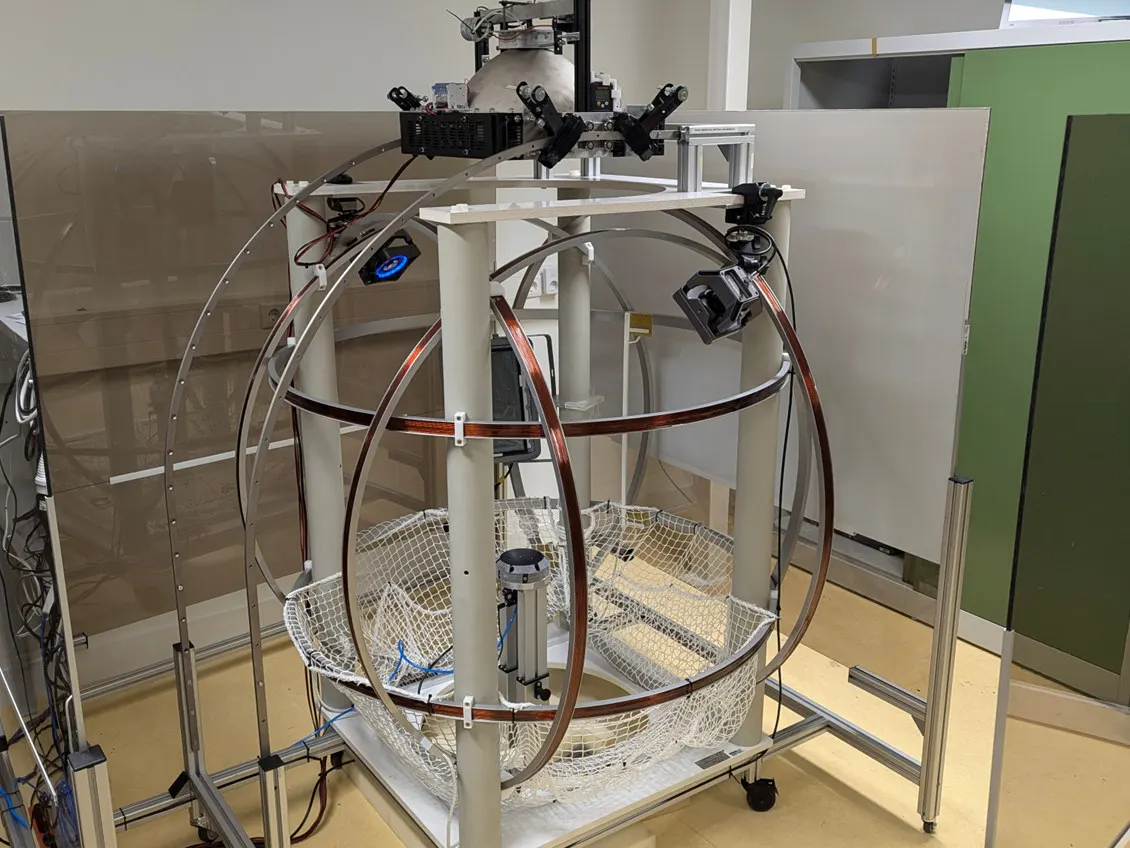
La gabbia di Helmholtz della struttura CubeDyna

CubeDyna

Banco per la dinamica d'assetto di CubeSat: una piattaforma su cuscino d'aria dentro una gabbia di Helmholtz, con illuminazione solare e albedo simulati.

La gabbia di Helmholtz genera un campo magnetico controllato attorno al modello, così gli attuatori magnetici lavorano come farebbero in orbita. La piattaforma galleggia su un cuscino d'aria ed è libera di ruotare quasi senza attrito, con unità inerziale, ruote di reazione, batteria e microcontrollore a bordo, e un sistema automatico di bilanciamento delle masse. Un sistema di riferimento indipendente misura l'assetto vero, un simulatore solare e una lampada di albedo riproducono l'illuminazione, una struttura di sicurezza con rete protegge il modello. Il banco è usato anche per attività didattiche condivise con altri atenei.

Campo magnetico
gabbia di Helmholtz triassiale
Piattaforma
cuscino d'aria, 3 assi
Bilanciamento
automatico, masse mobili
Illuminazione
simulatore solare e lampada albedo
Riferimento
sistema di misura indipendente
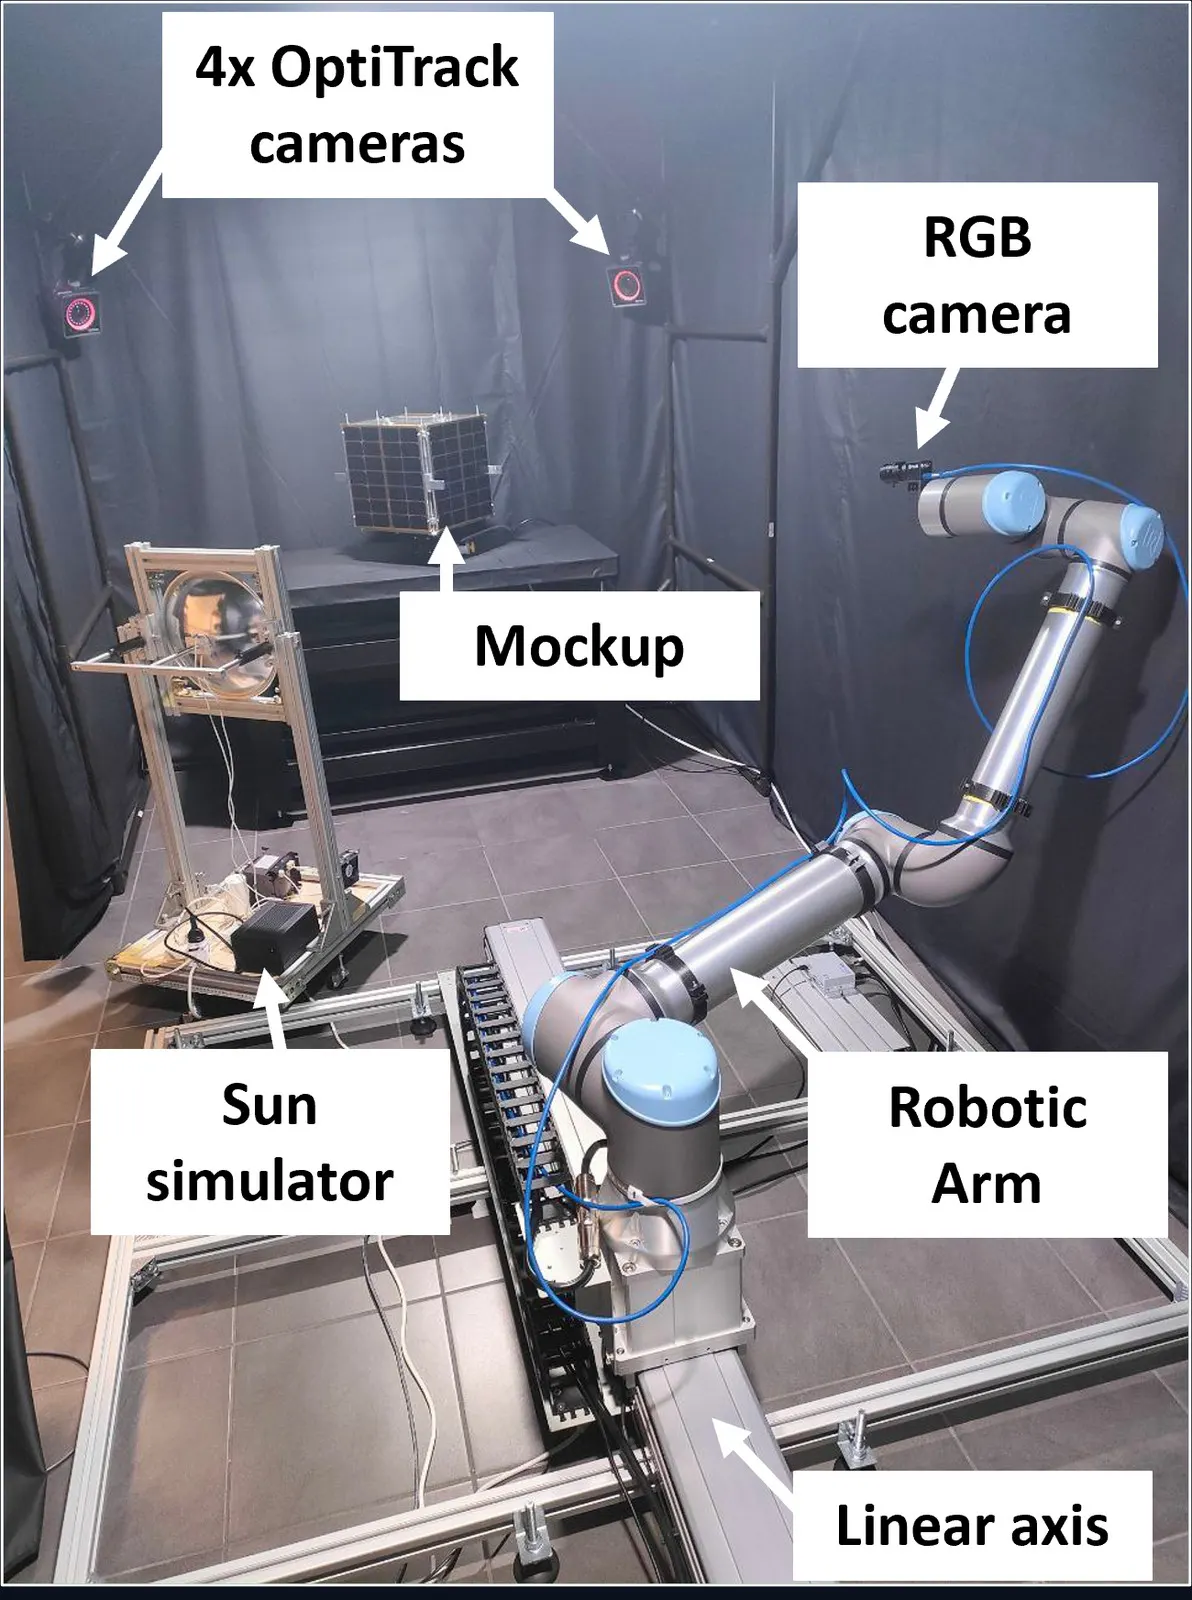
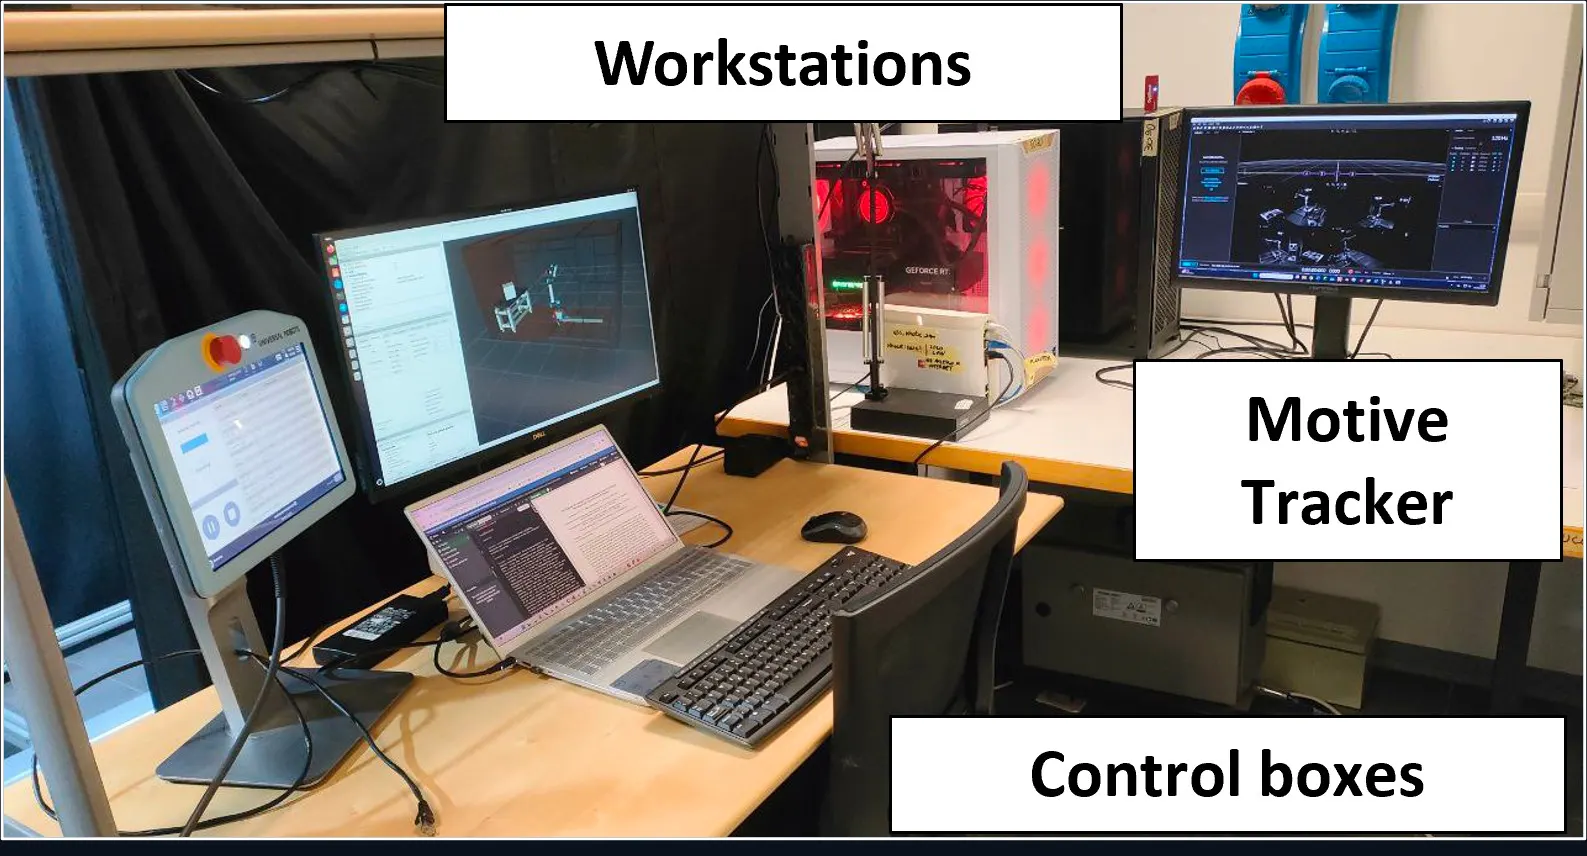
La zona di prova con braccio robotico, mockup e simulatore solare La zona di controllo, con le postazioni e il tracciatore ottico

Banco robotico

Riproduce fisicamente il moto relativo fra due satelliti in prossimità, per acquisire immagini in condizioni note e ripetibili invece che simularle.

Il braccio porta alternativamente la camera o il modello del satellite dentro una camera oscura da 4.4 x 2.0 x 2.2 m, con simulatore solare. Il tracciamento ottico fornisce la posa vera con cui confrontare la stima.

Gradi di libertà
8
Braccio
6 assi 1.3 m, corsa 1.8 m
Riferimento
tracciamento ottico a 4 camere
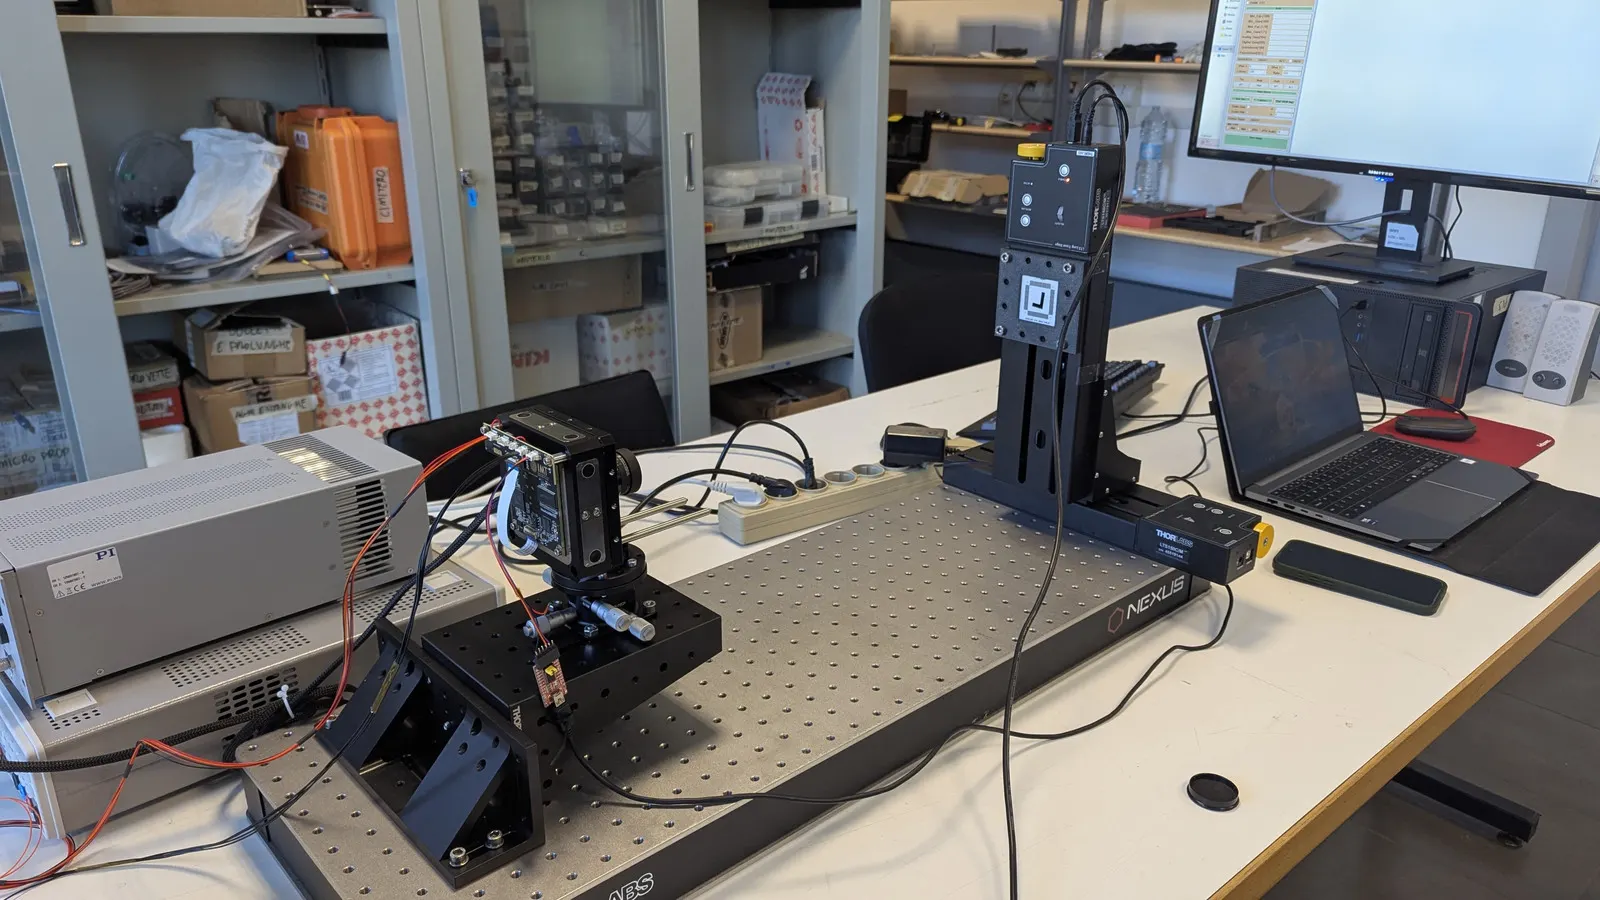
Il banco di compensazione del moto in laboratorio

Compensazione del moto d'immagine

Prototipo di Forward Motion Compensation: il sensore, non l'ottica, viene traslato in controfase rispetto al moto apparente della scena.

In orbita molto bassa la scena scorre sul sensore durante l'esposizione e produce smear, che limita il tempo di posa e quindi il rapporto segnale rumore. Il banco monta il sensore su uno stage piezoelettrico biassiale in anello chiuso e lo insegue con profilo sinusoidale, acquisendo l'immagine nella semionda di scansione in avanti.

Corsa dello stage
100 x 100 µm
Ripetibilità
10 nm
Errore di inseguimento
2.5 - 5 µm RMS a 3 Hz
Guadagno sul tempo di posa
fino a 5x
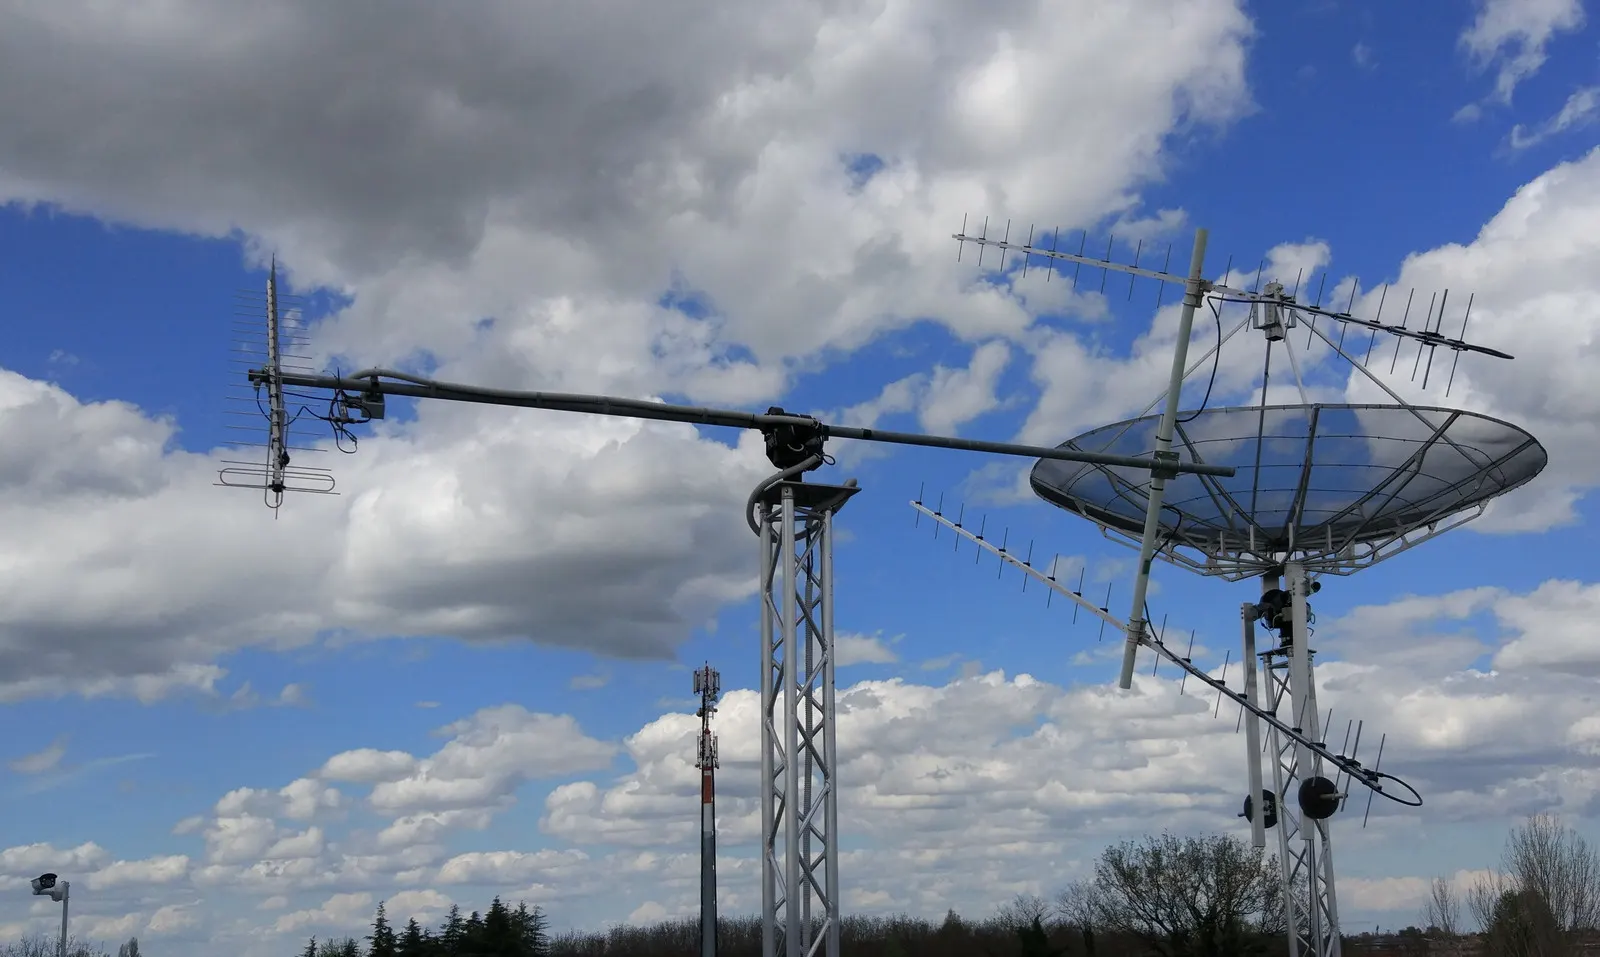
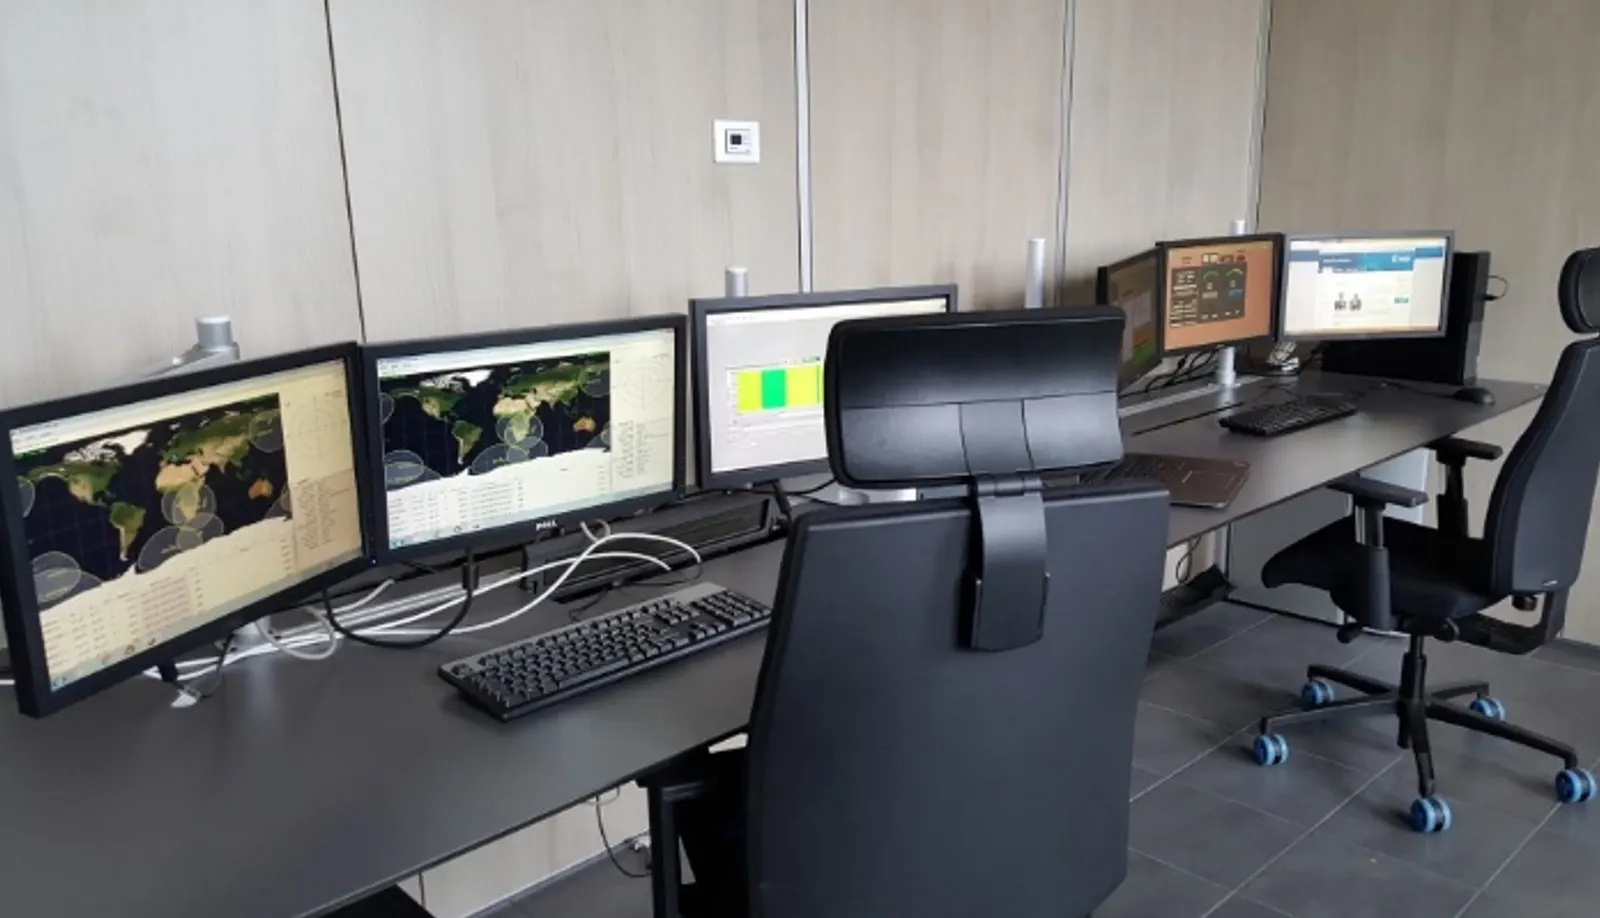
Le antenne UHF e in banda S sul tetto La sala di controllo di missione

Alma Mater Ground Station

La stazione di terra del laboratorio, con transceiver in radio definita da software, usata per le operazioni dei satelliti universitari.

Le antenne UHF e in banda S stanno sullo stesso tetto, a Forlì. In banda S una parabola a rete da 3 metri con illuminatore a modo circolare doppio serve il collegamento di discesa: il segnale ricevuto passa per un filtro a cavità, un amplificatore a basso rumore e infine la radio definita da software. Il rotore in azimut ed elevazione punta con risoluzione di un decimo di grado, e la sala di controllo di missione ospita fino a tre operatori su postazioni separate per tracciamento, gestione della radio e archiviazione di telecomandi e telemetria. Essendo la catena definita da software, protocollo, modulazione e frequenza si riconfigurano senza toccare l'hardware.

Posizione
44.2005°N 12.0673°E, 32 m
Locatore QTH
JN64AE
Bande
UHF, S
Parabola banda S
3 m a rete, F/D 0.45
Guadagno a 2320 MHz
35.4 dBd
Larghezza del fascio
3.2°
Cifra di rumore
0.5 dB
Rotore
AZ/EL 360/180°, 0.1°
Radio
USRP N210, SBX 0.4-4.4 GHz
Sala di controllo
3 postazioni
Missioni seguite
AlmaSat-1, ESEO